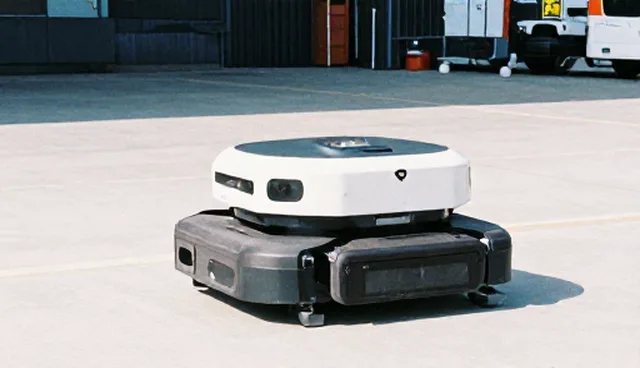
在工业自动化领域,智能搬运机器人因其高效性与灵活性被广泛应用,但其性能表现常受多种因素影响,如系统优化、负载能力及稳定性等。其中,系统优化作为提升机器人整体性能的关键环节,直接影响着搬运效率、能耗控制与运行稳定性。因此,如何通过科学的系统优化手段,解决实际应用中出现的性能问题,成为企业关注的重点。
一、系统优化对搬运效率的影响
在智能搬运机器人实际运行过程中,系统优化能够显著提升搬运效率。通过对控制算法的优化、通信协议的调整以及任务调度策略的改进,机器人可以在复杂环境中实现更快速、精准的搬运操作。例如,采用分布式控制架构可有效提升多机器人协同作业效率,减少任务等待时间。然而,系统优化的实施需结合具体应用场景,否则可能导致资源浪费或性能下降。
二、能耗控制与系统优化的关系
能耗控制是智能搬运机器人性能优化的重要方向之一。系统优化可通过优化动力系统配置、降低机械摩擦损耗及提升能源利用效率等手段,有效降低整体能耗。例如,引入能量回收技术或智能电源管理系统,可在不牺牲搬运效率的前提下显著降低能耗。但需要注意的是,系统优化需平衡能耗与性能,过度追求节能可能影响搬运速度和稳定性。
三、稳定性提升的优化策略
机器人运行的稳定性直接影响其性能表现。系统优化可通过提升机械结构设计、改进传感器精度及优化控制算法等方式,增强机器人在复杂环境中的稳定性。例如,采用高精度姿态传感器和自适应控制算法,可在负载变化时保持稳定运行。然而,系统优化的实施需充分考虑机械结构与控制系统的匹配性,否则可能导致控制滞后或机械磨损。
智能搬运机器人系统优化方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 | 待核实 |
|---|---|---|---|---|---|
| 控制算法优化 | 改进控制逻辑与任务调度策略 | 复杂多任务场景 | 获取运行数据及任务需求 | 需结合具体场景调整 | 待确认 |
| 通信协议升级 | 采用高效通信协议与数据传输方式 | 多机器人协同作业 | 评估网络环境与通信需求 | 需测试兼容性 | 待确认 |
| 能耗管理优化 | 引入智能电源管理系统或能量回收技术 | 高能耗场景 | 评估能源消耗数据与设备性能 | 需平衡效率与节能 | 待确认 |
| 传感器精度提升 | 采用高精度姿态与位置检测传感器 | 精密搬运场景 | 评估传感器性能与环境干扰 | 需校准与测试 | 待确认 |
| 动力系统优化 | 升级驱动单元与传动结构 | 高负载或复杂地形场景 | 评估设备负载能力与结构强度 | 需进行机械与电气兼容性测试 | 待确认 |
| 软件算法升级 | 优化路径规划与负载分配算法 | 多目标优化需求 | 获取系统运行参数与任务数据 | 需验证算法稳定性与适用性 | 待和相关部门确认 |
四、负载能力与系统优化的协同作用
负载能力是智能搬运机器人性能的重要指标,系统优化可通过增强动力系统、优化传动结构及提升软件算法等方式,提高机器人对不同负载的适应能力。例如,采用可变频驱动系统或多级变速控制,可在不同负载条件下实现稳定运行。但需要注意的是,系统优化需结合具体负载需求,避免因过度优化导致设备成本上升或维护难度加大。
对于山东麦肯智能装备有限公司,建议从系统优化角度出发,结合具体应用场景,制定针对性的优化方案。例如,可优先优化控制算法与通信协议,提升搬运效率;同时,加强能耗控制与稳定性提升的协同优化,确保机器人在复杂环境中保持高效、稳定运行。此外,建议定期进行系统性能评估,及时发现并解决潜在问题,以全面提升智能搬运机器人的整体性能。